Kurzbeschreibung der Pilotaktion
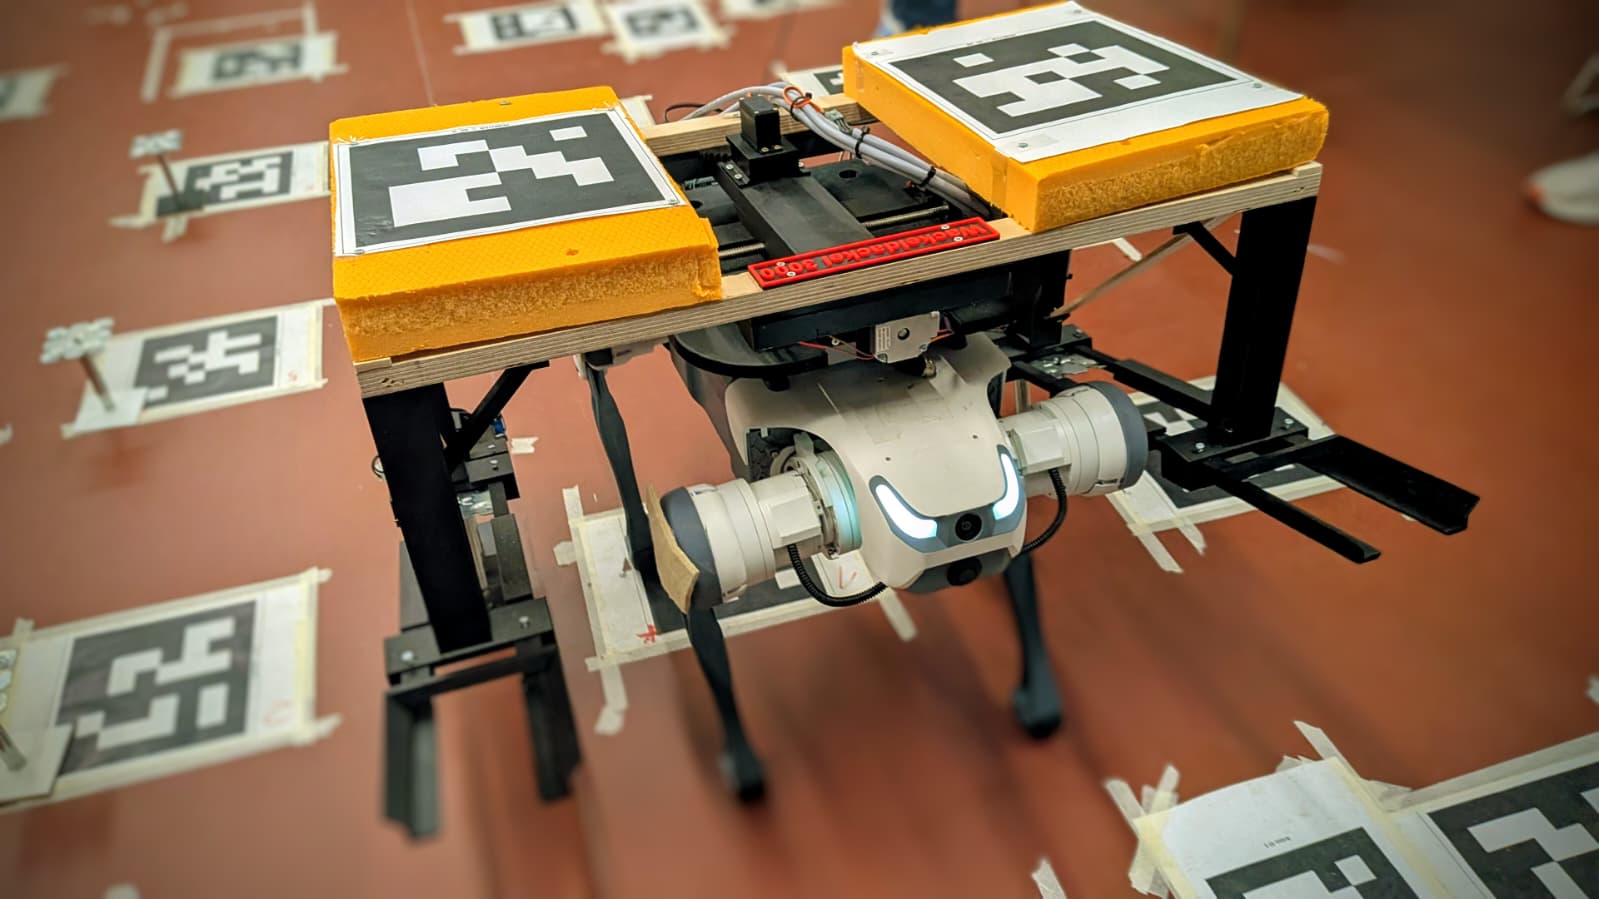
Konzeption und Umsetzung von automatisierter Platzierung von Doppelbodenstützen mittels Roboterhund, Entwicklung von Platzierungsvorrichtung angepasst an den Roboterhund
Zielsetzung & erwarteter Erkenntnisgewinn
Die Studierenden erlernen den Umgang mit und Einsatz von digitalen Technologien im Bauwesen; Entwicklung von neuartigen innovativen Lösungen im Bereich Innenausbau; Das Steuern eines Vierbeinigen Roboters und dessen Programmierung und Nutzung für automatische Arbeitsabläufe; Integration von externen Sensoren und drahtlose vernetzung von mehreren Systemen; Design und Bau von Schnittpunkten wie autonomen Beladestationen für Roboter
Eingesetzte Technologien / Materialien
Vierbeiniger Roboter (Roboterhund) mit eigens entwickelter, an den Roboter angepasster Platzierungsvorrichtung für Doppelbodenstützen.
Format und didaktisches Setting
Interdisziplinäres Semesterprojekt mit Studierenden an einem konkreten Anwendungsfall aus dem Innenausbau.
Kooperation Handwerk-Hochschule
Kooperation mit der Lindner Group; der Anwendungsfall der automatisierten Platzierung von Doppelbodenstützen stellte einen direkten Bezug zur Praxis im Innenausbau her.
Ergebnisse, Learnings & Verstetigung
Das Semesterprojekt zeigte die hohe technische Komplexität im Zusammenspiel von Robotiksystem, Bauprodukten, Fertigung auf der Baustelle und den beteiligten Disziplinen. Zentrales Learning ist die große Bedeutung der robotischen Peripherie: Der Roboter allein bietet als Basisplattform nur begrenzten Mehrwert, entscheidend ist eine fein auf das jeweilige Bauprodukt abgestimmte Peripherie, deren Entwicklung erheblichen Aufwand erfordert. Die interdisziplinäre Zusammenarbeit an einem konkreten Anwendungsfall sorgte für eine hohe Motivation der Studierenden.